stm32定时器学习笔记(二)

stm32 定时器(TIM)学习笔记(二)

Part 2.TIM输出比较

输出比较:

通过比较计数器(CNT)与捕获比较寄存器(CCR)之间的大小关系,来选择输出电平是1/0或者翻转的的操作。

可以通过该寄存器来输出PWM波,实现控制电机、舵机等任务。

每个高级定时器与通用定时器都有4个输出比较通道,所以,在制作麦轮小车时,可以只用一个TIM控制四个电机。

更值得一提的是,高级定时器的前3个通道额外用用死区生成和互补输出的功能。

1. 几个寄存器的英文及其缩写

英文全称 中文 缩写
Output Compare 输出比较 OC
InputCapture 输入捕获 IC
Capture/Compare 输入捕获与输出比较单元 CC

2.PWM

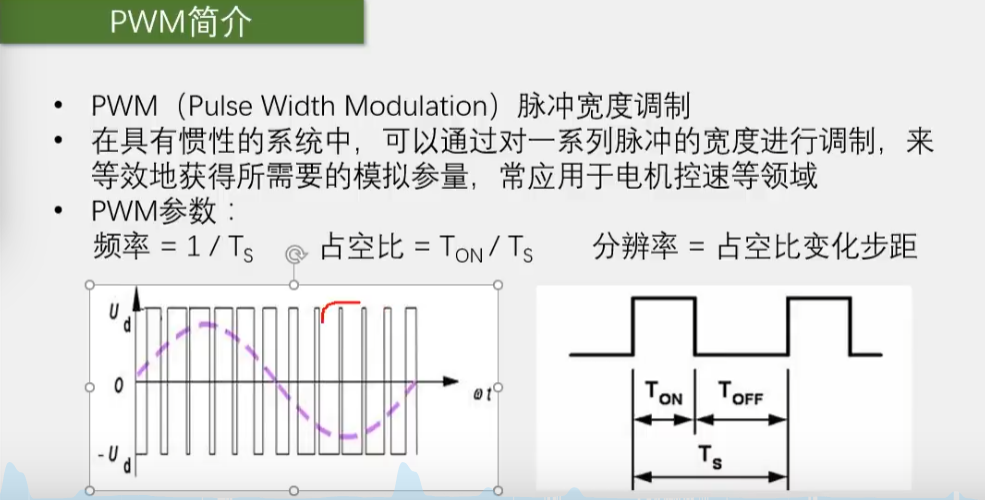
2.1 简介

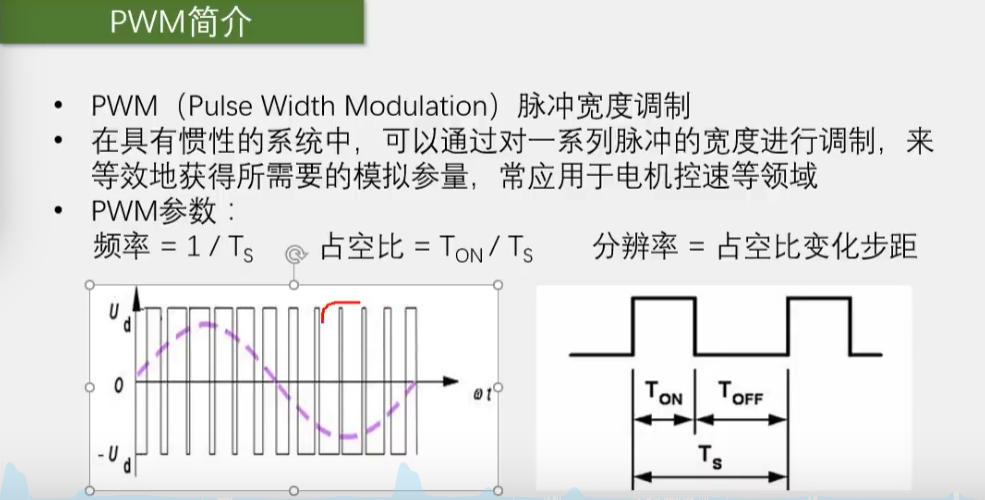
image-20240316182430100

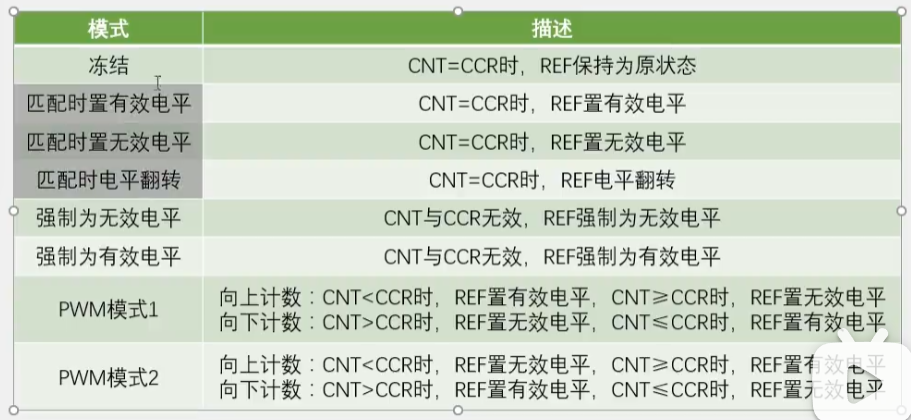
2.2 输出比较模式

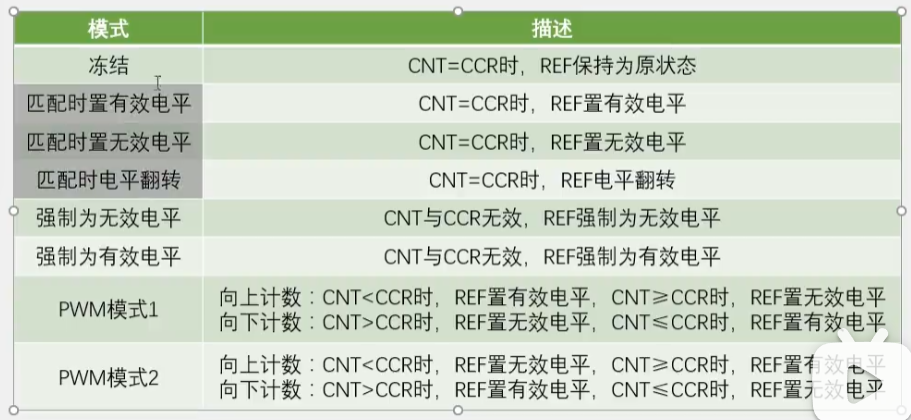
image-20240316182829650

有效电平:高电平;无效电平:低电平。

PWM1和PWM2模式相似,仅仅只有电平不同,所以在实际使用的过程中完全可以按照PWM1使用即可

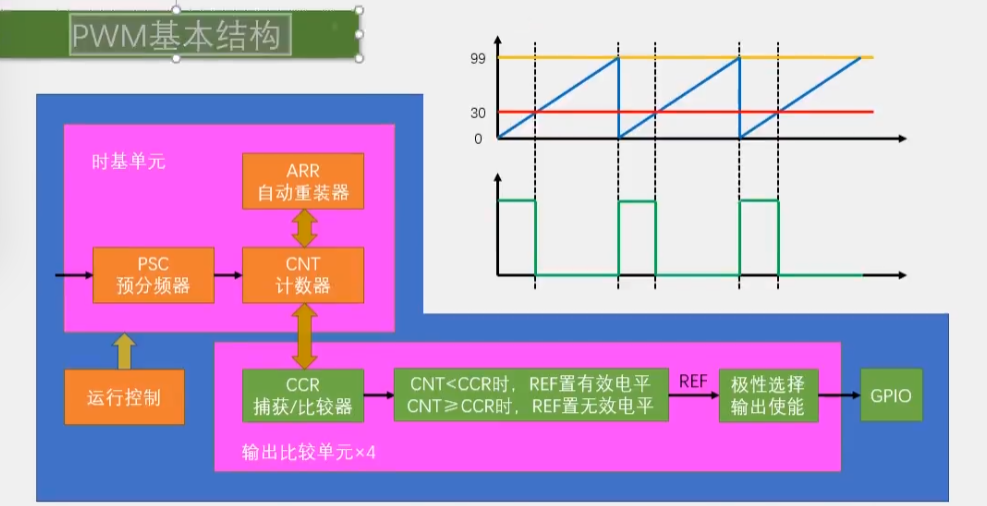
2.3 原理图

image-20240316183552303

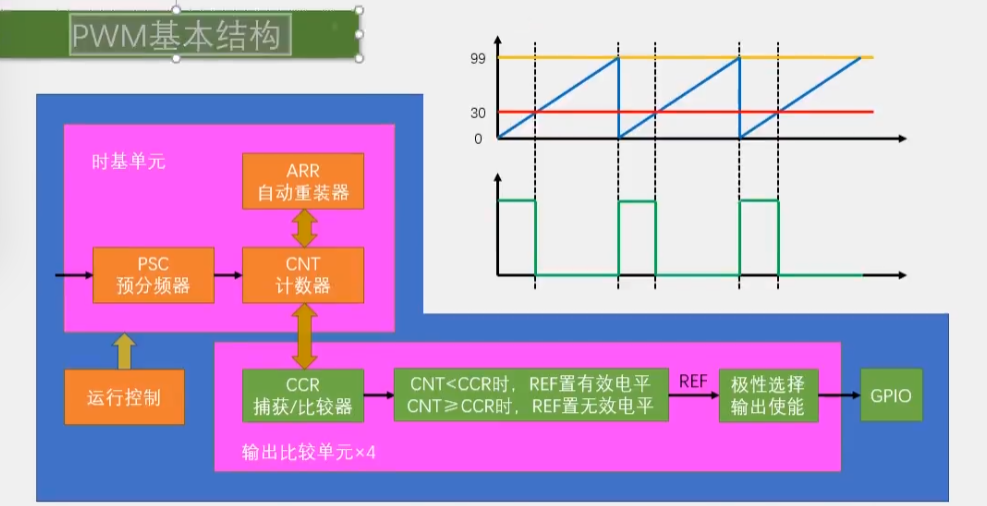
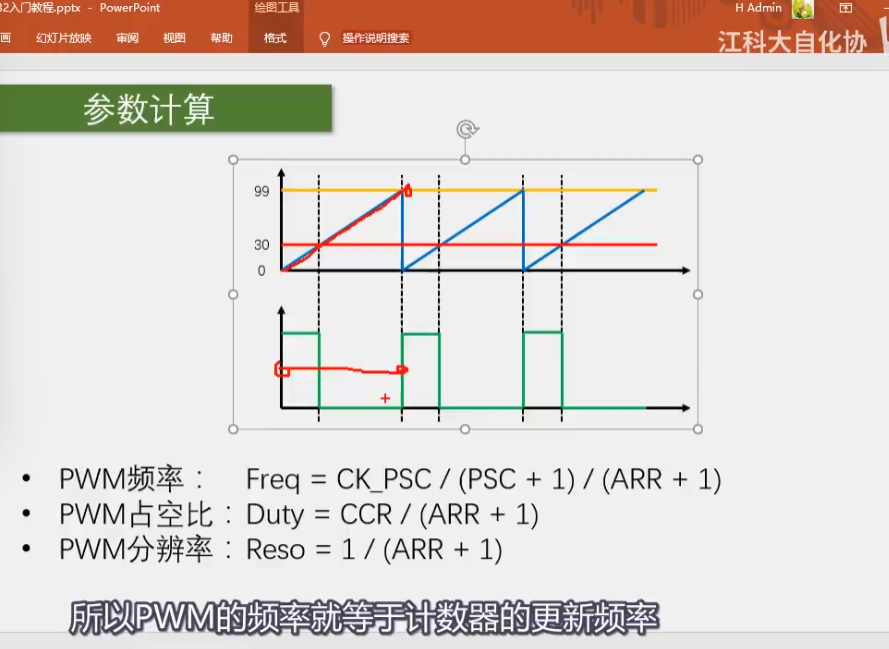
这个图中,蓝色线是CNT的值,黄色线是ARR的值,红色线是CCR的值

当CNT自增时,他会先小于CCR,然后大于CCR,最后来到ARR时又会清零,并且不断重复这个过程。

我们可以在小于的部分输出低电平,大于的电平输出高电平,如此方可输出一个PWM波。

2.4 参数计算

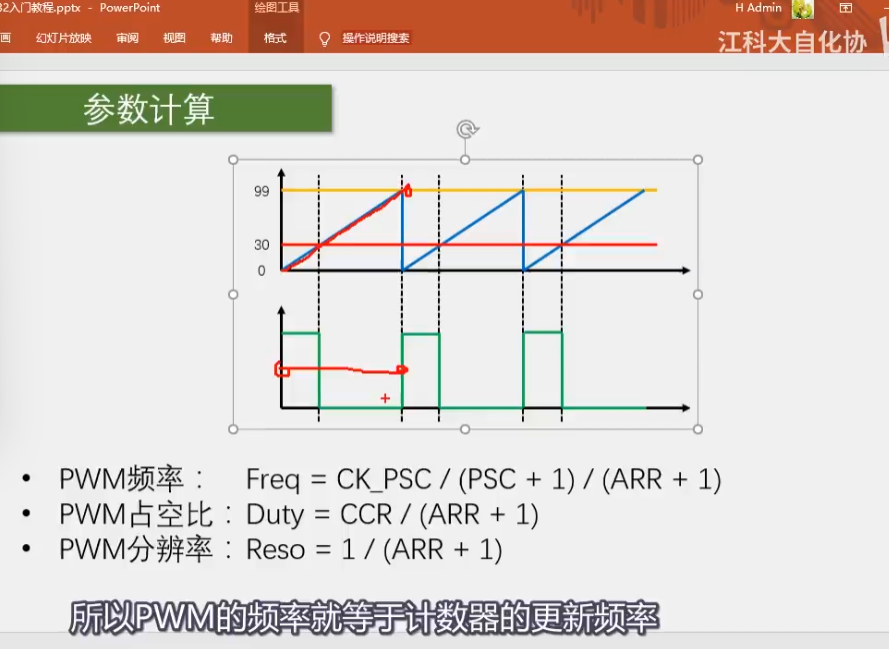
image-20240316184227783

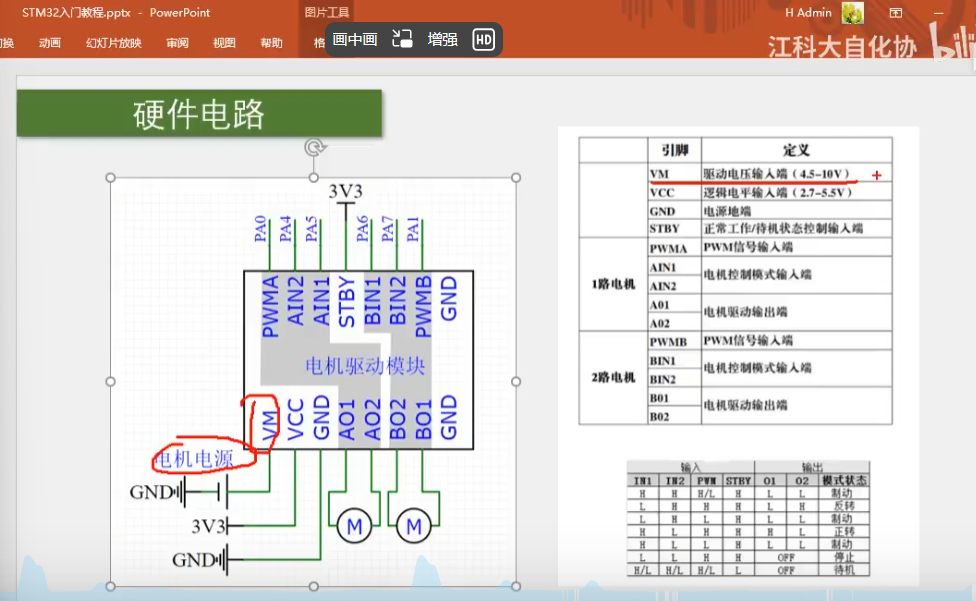
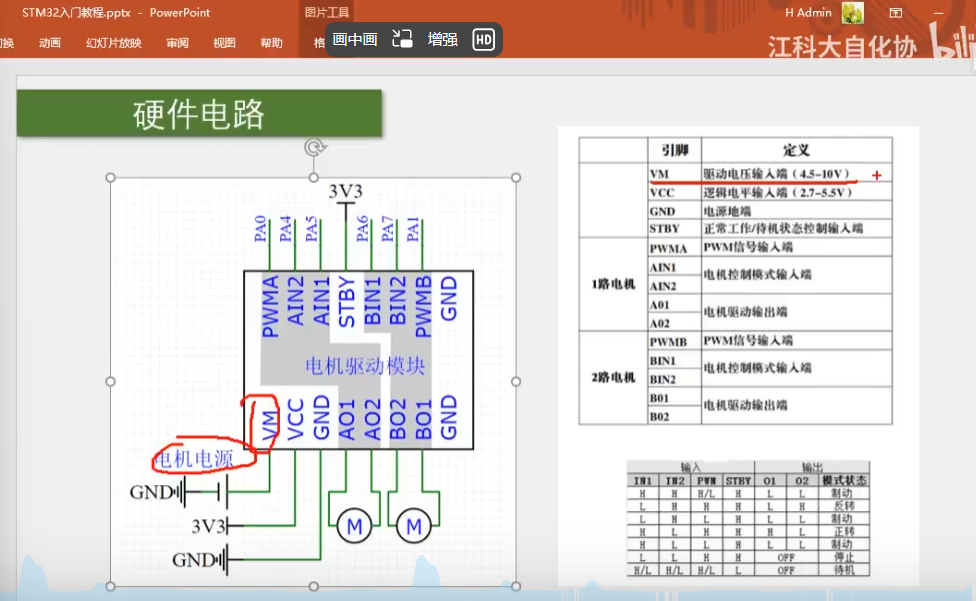
2.5 TB6612电机驱动

image-20240316190634893

3 代码实现-PWM驱动LED呼吸灯

3.1 Init

1
TIM_OCxInit(TIMy, &TIM_OCInitStructure)

配置输出比较单元,x可以是1,2,3,4四个数中任一的值,y也是。

这说明共有四个输出比较单元可供配置。

1
TIM_OCStructInit(&TIM_OCInitStructure)

配置结构体

1
TIM_SetComparex(TIMy, Compare)

设置占空比函数

1
2
3
4
5
6
7
8
9
10
11
12
13
14
TIM_OCInitTypeDef TIM_OCInitStructure;
TIM_OCStructInit(&TIM_OCInitStructure);
// 为了防止没有赋值的情况出现,先把所有值赋好
TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1;
//OC模式,请看上面的截图,使用时可以跳转到定义自己一个一个选
TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;
//选择有效电平是高电平还是低电平,High是高电平,Low是低电平
TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;
//输出状态,想要控制电机,必定选择使能

TIM_OCInitStructure.TIM_Pulse = 0;
//设置CCR寄存器值
TIM_OC1Init(TIM2, &TIM_OCInitStructure);
//初始化OC1

注意,定时器使用引脚时需要使用复用推挽输出。

pwm.h

1
2
3
4
5
6
7
8
#ifndef __PWM_H
#define __PWM_H

void PWM_Init(void);
void PWM_SetCompare1(uint16_t Compare);

#endif

pwm.c

1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
43
#include "stm32f10x.h"                  // Device header

void PWM_Init(void)
{
RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2, ENABLE);
RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);

// RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);
// GPIO_PinRemapConfig(GPIO_PartialRemap1_TIM2, ENABLE);
// GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable, ENABLE);

GPIO_InitTypeDef GPIO_InitStructure;
GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;
GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0; //GPIO_Pin_15;
GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
GPIO_Init(GPIOA, &GPIO_InitStructure);

TIM_InternalClockConfig(TIM2);

TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;
TIM_TimeBaseInitStructure.TIM_ClockDivision = TIM_CKD_DIV1;
TIM_TimeBaseInitStructure.TIM_CounterMode = TIM_CounterMode_Up;
TIM_TimeBaseInitStructure.TIM_Period = 100 - 1; //ARR
TIM_TimeBaseInitStructure.TIM_Prescaler = 720 - 1; //PSC
TIM_TimeBaseInitStructure.TIM_RepetitionCounter = 0;
TIM_TimeBaseInit(TIM2, &TIM_TimeBaseInitStructure);

TIM_OCInitTypeDef TIM_OCInitStructure;
TIM_OCStructInit(&TIM_OCInitStructure);
TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1;
TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;
TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;
TIM_OCInitStructure.TIM_Pulse = 0; //CCR
TIM_OC1Init(TIM2, &TIM_OCInitStructure);

TIM_Cmd(TIM2, ENABLE);
}

void PWM_SetCompare1(uint16_t Compare)
{
TIM_SetCompare1(TIM2, Compare);
}

main.c

1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
#include "stm32f10x.h"                  // Device header
#include "Delay.h"
#include "OLED.h"
#include "PWM.h"

uint8_t i;

int main(void)
{
OLED_Init();
PWM_Init();

while (1)
{
for (i = 0; i <= 100; i++)
{
PWM_SetCompare1(i);
Delay_ms(10);
}
for (i = 0; i <= 100; i++)
{
PWM_SetCompare1(100 - i);
Delay_ms(10);
}
}
}

stm32定时器学习笔记(二)
http://example.com/2024/12/01/stm32定时器学习笔记(二)/
Author
Wu Xuanye
Posted on
December 1, 2024
Licensed under